钛合金传感器激光焊接有哪些工艺难点?
钛合金具有质量轻、耐腐蚀和较好的结构性能,因此常被用于精密传感器壳体、基座和密封组件。对于需要长期隔离外部环境的传感器,壳体焊接不仅承担结构连接作用,还可能直接关系到内部元件保护和整体气密性能。
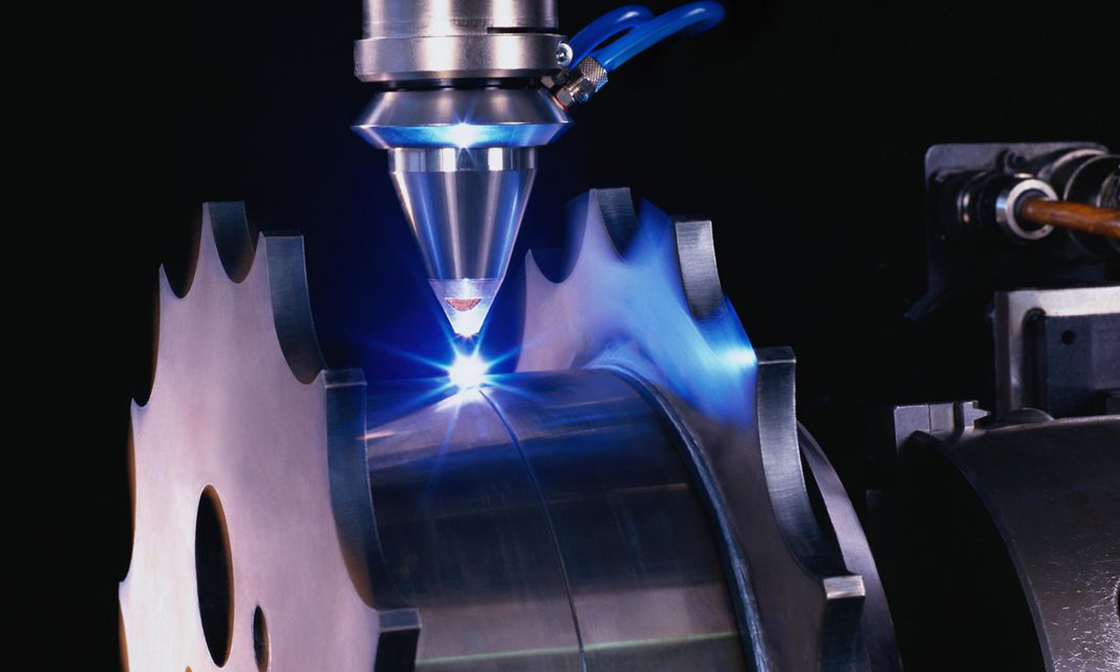
激光具有能量集中、焊缝窄和热影响区域相对较小等特点,适合小尺寸钛合金传感器的精密焊接。但真正稳定的工艺,并不是简单地把两个金属件焊在一起。
钛合金高温阶段对环境比较敏感
钛合金在常温下具有较好的耐腐蚀能力,但进入激光焊接高温阶段以后,对氧、氮以及环境中的水分更加敏感。
如果熔池和焊后高温区域保护不足,焊缝可能出现明显发黄、发蓝、发灰甚至发黑。
因此,钛合金传感器焊接不仅要调激光参数,还要同步考虑保护气覆盖和整体焊接环境。
薄壁结构导致工艺窗口更窄
很多传感器壳体尺寸较小、壁厚较薄。热输入稍低可能出现熔深不足和未熔合,热输入稍高又可能造成:
- 焊缝塌陷;
- 局部烧穿;
- 壳体翘曲;
- 尺寸变化。
因此,工艺目标应该是获得稳定有效熔合,而不是追求最大熔深。
内部敏感元件限制了热输入范围
部分传感器在最终封焊时,内部已经装有芯片、敏感元件、导线、绝缘结构或其他功能组件。
激光虽然集中作用在壳体边缘,但热量仍会沿金属向内部传递,因此需要控制不必要的局部高温和重复加热。
装配间隙会直接影响焊缝一致性
传感器壳体与盖板如果存在局部间隙、偏心或者高度差,同一套激光参数经过不同位置时,实际熔深也可能发生变化。
因此,定位和工装夹具本身也是焊接工艺的一部分。
气密封装要求整条焊缝稳定闭合
如果传感器承担气密封装功能,焊缝需要形成完整连续的密封边界。局部未熔合、贯通裂纹和连通孔隙都有可能破坏最终气密性。
焊缝表面连续并不能直接证明完整组件已经气密。
钛合金传感器焊接需要实际样品验证
金密激光在钛合金传感器焊接项目中,会结合产品材料、壁厚、壳体结构、内部敏感区域和气密要求进行样品测试,并通过显微观察、代表性截面以及实际漏率检测建立工艺窗口。
稳定工艺需要在氧化控制、熔深、变形、热影响和密封可靠性之间取得平衡。